

12.4: Axioma I
- Page ID
- 114365

\( \newcommand{\vecs}[1]{\overset { \scriptstyle \rightharpoonup} {\mathbf{#1}} } \)
\( \newcommand{\vecd}[1]{\overset{-\!-\!\rightharpoonup}{\vphantom{a}\smash {#1}}} \)
\( \newcommand{\dsum}{\displaystyle\sum\limits} \)
\( \newcommand{\dint}{\displaystyle\int\limits} \)
\( \newcommand{\dlim}{\displaystyle\lim\limits} \)
\( \newcommand{\id}{\mathrm{id}}\) \( \newcommand{\Span}{\mathrm{span}}\)
( \newcommand{\kernel}{\mathrm{null}\,}\) \( \newcommand{\range}{\mathrm{range}\,}\)
\( \newcommand{\RealPart}{\mathrm{Re}}\) \( \newcommand{\ImaginaryPart}{\mathrm{Im}}\)
\( \newcommand{\Argument}{\mathrm{Arg}}\) \( \newcommand{\norm}[1]{\| #1 \|}\)
\( \newcommand{\inner}[2]{\langle #1, #2 \rangle}\)
\( \newcommand{\Span}{\mathrm{span}}\)
\( \newcommand{\id}{\mathrm{id}}\)
\( \newcommand{\Span}{\mathrm{span}}\)
\( \newcommand{\kernel}{\mathrm{null}\,}\)
\( \newcommand{\range}{\mathrm{range}\,}\)
\( \newcommand{\RealPart}{\mathrm{Re}}\)
\( \newcommand{\ImaginaryPart}{\mathrm{Im}}\)
\( \newcommand{\Argument}{\mathrm{Arg}}\)
\( \newcommand{\norm}[1]{\| #1 \|}\)
\( \newcommand{\inner}[2]{\langle #1, #2 \rangle}\)
\( \newcommand{\Span}{\mathrm{span}}\) \( \newcommand{\AA}{\unicode[.8,0]{x212B}}\)
\( \newcommand{\vectorA}[1]{\vec{#1}} % arrow\)
\( \newcommand{\vectorAt}[1]{\vec{\text{#1}}} % arrow\)
\( \newcommand{\vectorB}[1]{\overset { \scriptstyle \rightharpoonup} {\mathbf{#1}} } \)
\( \newcommand{\vectorC}[1]{\textbf{#1}} \)
\( \newcommand{\vectorD}[1]{\overrightarrow{#1}} \)
\( \newcommand{\vectorDt}[1]{\overrightarrow{\text{#1}}} \)
\( \newcommand{\vectE}[1]{\overset{-\!-\!\rightharpoonup}{\vphantom{a}\smash{\mathbf {#1}}}} \)
\( \newcommand{\vecs}[1]{\overset { \scriptstyle \rightharpoonup} {\mathbf{#1}} } \)
\(\newcommand{\longvect}{\overrightarrow}\)
\( \newcommand{\vecd}[1]{\overset{-\!-\!\rightharpoonup}{\vphantom{a}\smash {#1}}} \)
\(\newcommand{\ket}[1]{\left| #1 \right>}\)
\(\newcommand{\bra}[1]{\left< #1 \right|}\)
\(\newcommand{\braket}[2]{\left< #1 \vphantom{#2} \right| \left. #2 \vphantom{#1} \right>}\)
\(\newcommand{\braopket}[3]{\left< #1 \vphantom{#2}\vphantom{#3} \right| #2 \vphantom{#1}\vphantom{#3} \left| #3 \vphantom{#1}\vphantom{#2} \right>}\)
\(\newcommand{\qmvec}[1]{\mathbf{\vec{#1}}}\)
\(\newcommand{\op}[1]{\hat{\mathbf{#1}}}\)
\(\newcommand{\expect}[1]{\langle #1 \rangle}\)
\(\newcommand{\dfn}[1]{\emph{\textbf{#1}}}\)
Evidentemente, el plano h contiene al menos dos puntos. Por lo tanto, para mostrar que el Axioma I se sostiene en el plano h, necesitamos mostrar que la distancia h definida en 12.1 es una métrica en el plano h; es decir, las condiciones (a) - (d) en la Definición 1.3.1 se mantienen para la distancia h.
En la siguiente afirmación se dice que la distancia h cumple con las condiciones a) y b)
Dados los puntos h\(P\) y\(Q\), tenemos\(PQ_h \ge 0\) y\(PQ_h=0\) si y solo si\(P=Q\).
- Prueba
-
Según Lema 12.3.1 y la observación principal (Teorema 12.3.1), podemos suponer que\(Q\) es el centro de lo absoluto. En este caso
y por lo tanto
Además, las igualdades se mantienen si y sólo si\(P=Q\).
El siguiente reclamo dice que la distancia h cumple con la condición
Para cualquier h-puntos\(P\) y\(Q\), tenemos\(PQ_h=QP_h\).
- Prueba
-
Dejar\(A\) y\(B\) ser puntos ideales de\((PQ)_h\) y\(A,P,Q,B\) aparecer en la circlina que contiene\((PQ)_h\) en el mismo orden.

Entonces
\(\begin{array} {rcl} {PQ_h} & = & {\ln \dfrac{AQ \cdot BP}{QB \cdot PA} =} \\ {} & = & {=\ln \dfrac{BP \cdot AQ}{PA \cdot QB}=} \\ {} & = & {QP_h} \end{array}\)
La siguiente afirmación muestra, en particular, que la desigualdad del triángulo (que es la Definición 1.3.1d) se mantiene para\(h\) -distancia.
Dado un triple de puntos h\(P\)\(Q\),, y\(R\), tenemos
Además, la igualdad se mantiene si y sólo si\(P\),\(Q\), y\(R\) se encuentran en una línea h en el mismo orden.
- Prueba
-
Sin pérdida de generalidad, podemos suponer que\(P\) es el centro de lo absoluto y\(PQ_h \ge QR_h >0\).
Supongamos que\(\Delta\) denota el círculo h con el centro\(Q\) y el radio h\(\rho=QR_h\). Dejar\(S\) y\(T\) ser los puntos de intersección de\((PQ)\) y\(\Delta\).
Por Lemma 12.3.3,\(PQ_h\z\ge QR_h\). Por lo tanto, podemos suponer que los puntos\(P\)\(S\),\(Q\),, y\(T\) aparecen en la línea h en el mismo orden.
Según Lemma Lemma 12.3.4,\(\Delta\) es un círculo euclidiano; supongamos que eso\(\hat Q\) denota su centro euclidiano. Tenga en cuenta que\(\hat Q\) es el punto medio euclidiano de\([ST]\).
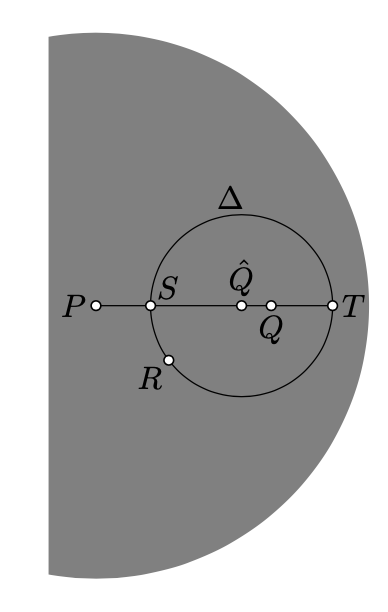
Por la desigualdad del triángulo euclidiano
\[PT = P\hat{Q}+\hat{Q} R \ge PR\]
y la igualdad se mantiene si y sólo si\(T=R\).
Por Lemma Lemma 12.3.2,
\(\begin{array} {l} {PT_h = \ln \dfrac{1 + PT}{1 - PT},} \\ {PR_h = \ln \dfrac{1 + PR}{1 - PR}.} \end{array}\)
Dado que la función\(f(x)=\ln\frac{1+x}{1-x}\) va en aumento para\(x\in[0,1)\), la desigualdad 12.4.1 implica
\(PT_h\ge PR_h\)
y la igualdad se mantiene si y sólo si\(T=R\).
Por último, aplicando de nuevo Lemma 12.3.3, obtenemos que
\(PT_h=PQ_h+QR_h.\)
De ahí que siga el reclamo.